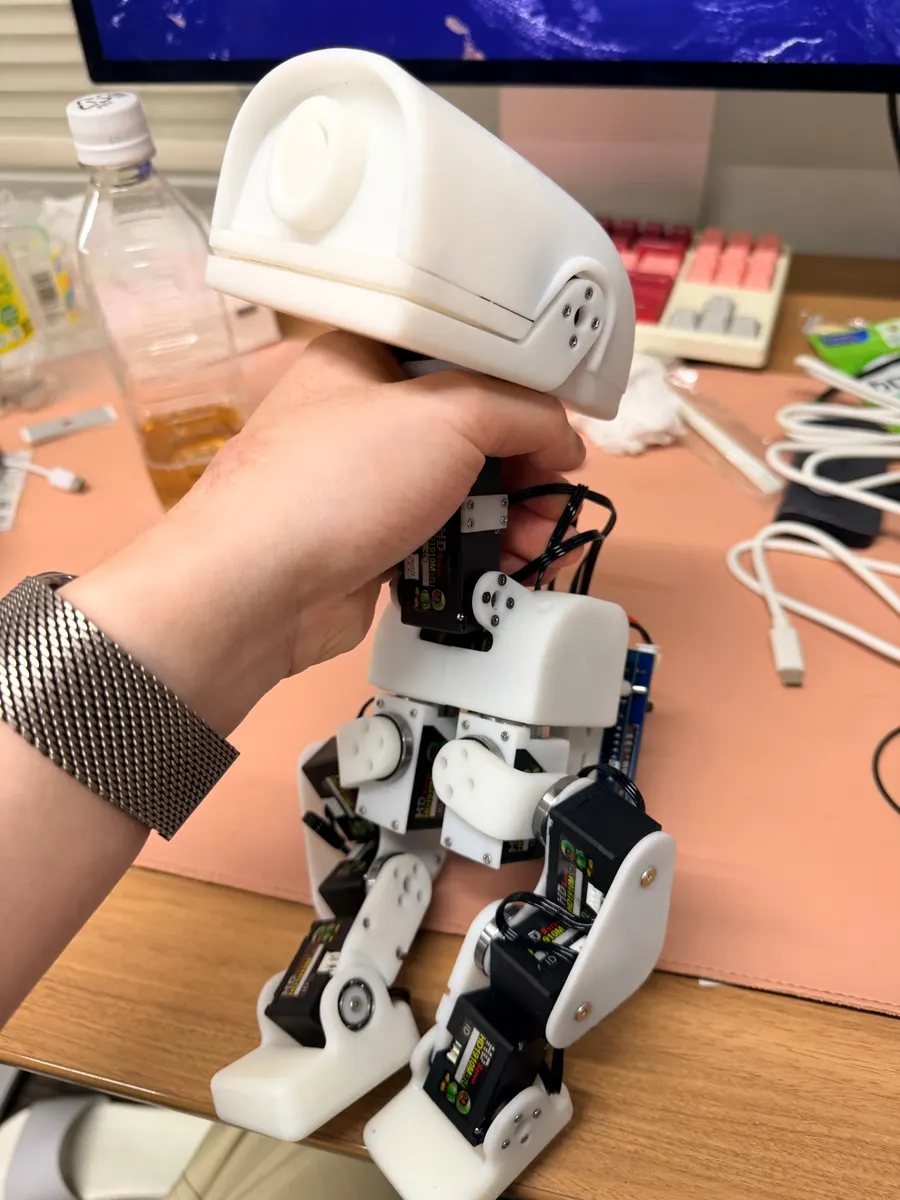
アヒル型の二足歩行ロボット Microduck(Pollen Robotics)を、日本で自作・復刻してみたい方へ。開成では、Microduck をもとに Luwu Dynamics が開発した XGO-Duck を実際に組み立てました(組み立て記録)。この記事では、必要な部品と、機体を3Dプリントした場合の費用の目安をまとめます。
低コストに作れる理由
- 機体は3Dプリント:胴体・脚・首・頭は PLA、足裏と口まわりは TPU で印刷します。金型や切削加工は不要です。
- 汎用のシリアルサーボ:関節は Feetech HD-1910 シリアルサーボ15個。ロボット専用の高価なアクチュエーターは使いません。
- コントローラーは Arduino UNO Q:Linux で歩行ポリシーとブラウザ画面を動かし、マイコン側でサーボと IMU を制御します。
- 設計データとソフトウェアが公開:組立図・部品表・ランタイム・学習環境がリポジトリで公開されています。
- 部品を国内でそろえられる:開成では、組み立てに使う部品の販売と機体の3Dプリントを行っています。秋葉原駅から徒歩10分以内の神田で受け取れます。
必要な部品(1台分)
| 部品 | 数量 |
|---|---|
| Arduino UNO Q(2GB または 4GB) | 1 |
| XGO-Duck 拡張ボード(IMU 付き) | 1 |
| Feetech HD-1910 シリアルサーボ | 15 |
| サーボケーブル AMP2.0-3P | 15 |
| 18650 バッテリーパック 8.4V と充電器 | 各1 |
| M2×6 皿タッピングねじ、M2.3×8、M3×16 小ねじ | 一式 |
| ベアリング 10×15×3 mm、16×22×4 mm | 一式 |
| 3Dプリント部品(PLA・TPU) | 一式 |
ねじとベアリングの数は、資料と実際のキットで違うことがあります。組立図で確認してください。
3Dプリント費用の目安
XGO-Duck の公開 STL(27ファイル、2個・左右の部品を含む)を、当サイトのSTL見積もりツールと同じ計算で見積もりました。硬い部品は PLA、ファイル名に「tpu」が付く部品は TPU、充填率15%の場合です。
| 区分 | 材料の重量 | 参考額(税込) |
|---|---|---|
| 胴体・脚・首・頭(PLA) | 約218〜274 g | 3,924〜6,422円 |
| 足裏・口まわり(TPU) | 約24〜31 g | 750〜992円 |
| 合計(神田で受取) | 4,674〜7,415円 | |
| ローラースケート部品(任意・PLA) | 約29〜40 g | +540〜939円 |
- 単価は PLA 18円/g、TPU 25円/g(税込)。重量は外皮0.8〜1.2 mm と充填率から近似し、形状による調整×1〜1.3の範囲を含みます。
- サポート材、ブリム、造形の失敗分は含みません。郵送の場合は送料550円が加わります。
head.stlは3つの部品が1ファイルにまとまっているため、同じ式で個別に計算しました。- 正式な金額は、モデルと材料条件を確認してからご案内します。
作り方
- 部品をそろえ、機体を3Dプリントする。
- UNO Q にランタイムを入れ、サーボを1つずつつないで ID を設定する(サーボの ID 設定)。
- 組立図に沿って組み立てる(組み立て解説動画)。
- キャリブレーションして、基本姿勢から段階的に動かす。
- スマホから操作する(iPhone アプリ)。
完成形は 3Dモデルでぐるっと確認できます。
部品と3Dプリントのご相談
組み立てに使う部品は商品一覧で順次販売します。機体の3Dプリントは 3Dプリント相談からどうぞ。
XGO-Duck は Luwu Dynamics の開発で、Pollen Robotics の Microduck と microduck_rl をもとにしています。設計データの利用条件は各リポジトリをご確認ください。開成は Pollen Robotics とは関係ありません。