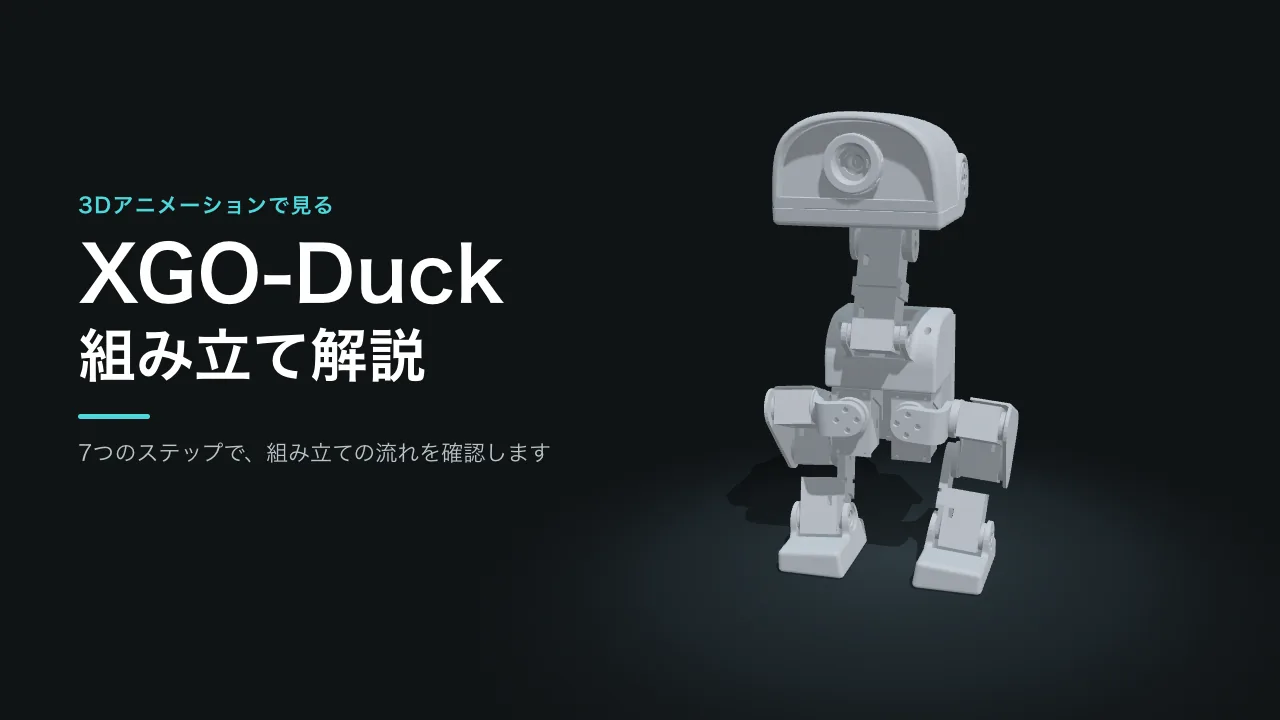
XGO-Duck の組み立てを、3Dモデルのアニメーションで解説した動画です。部品が1つずつ組み上がっていく様子と、各サーボの ID を見ながら、全体の流れをつかめます。ねじの位置などの細部は、公式の組立図(Assembly_Guide.pdf)の該当ページをあわせてご確認ください。
チャプター
| 時間 | 内容 |
|---|---|
| 0:04 | STEP 1 部品の確認 |
| 0:29 | STEP 2 サーボの ID |
| 1:08 | STEP 3 胴体ベース |
| 1:30 | STEP 4 左右の脚 |
| 2:09 | STEP 5 首と頭 |
| 2:37 | STEP 6 電子部品 |
| 3:13 | STEP 7 通電と校正 |
各ステップのポイント
STEP 1 部品の確認
3Dモデルを、胴体ベースとサーボ15個の16ブロックに分けて紹介します。サーボは左右の脚に5個ずつ、首・頭・口に5個。部品表では、Arduino UNO Q と拡張ボードが各1枚、サーボとケーブルが各15個、電源は 8.4V のバッテリーパックと充電器、ねじは3種類、ベアリングは2サイズです。
STEP 2 サーボの ID
サーボは1個ずつつなぎ、重複なく ID を割り当てます。
| ID | 関節 |
|---|---|
| 10〜14 | 左脚(腰から足首へ) |
| 20〜24 | 右脚(腰から足首へ) |
| 30〜33 | 首と頭 |
| 34 | 口 |
設定したら本体にラベルを貼ります。サブホーンは ID30 と 31 は残し、10・20・32 は任意、ほかは外します。出力軸は外しません。設定画面の操作は「サーボの ID 設定とキャリブレーション」で紹介しています。
STEP 3 胴体ベース
特に指定がなければ M2×6 の皿タッピングねじを使います。ID20 と ID10 を連結板に6本で固定し、ケーブルは組立図 p.3 の矢印の向きに通します。ベースのブラケットは4本、サイドブラケットとベアリングは8本で固定します。
STEP 4 左右の脚
関節が閉じる前にケーブルをつないでから、サーボを固定します。左右の脚は取り付けの向きが違うので、組立図 p.8 で ID と向きを確かめます。足は左右を区別し、使うねじとベアリングは組立図 p.11 で確認します。TPU の足裏パッドは向きに注意します。
STEP 5 首と頭
ID32、ID33 はケーブルを先につないでからブラケットを付けます。口のサーボ ID34 は組立図 p.19 のとおりに配線し、くちばしのパッドは両面テープで貼ります。首の ID30 と 31 は、両面あわせて16本で取り付けます。
STEP 6 電子部品
頭の中に USB カメラ、胴体の左側にスピーカー、右側にサウンドカードが付きます。基板は M3×16 の小ねじ4本で固定し、ID10・20・30 からの3本のケーブルを拡張ボードのサーボ端子につなぎます。電池の極性と基板のリビジョンを確認し、抜き差しは電源を外して行います。
STEP 7 通電と校正
電源を入れる前に、15個の ID が応答すること、ケーブルが挟まっていないことを確認します。校正の開始時にサーボが動くことがあるので、ロボットを支えておきます。参考のゼロ値は別の機体のものなので、必ず自分の機体で校正し、推論のみ、デフォルト姿勢、平らな床での歩行と段階的に試します。異常な動きや発熱があれば、すぐに止めてください。
実際の組み立ての様子
開成で組み立てたときの写真と歩行動画は「XGO-Duck 組み立て記録:開封から歩くまで」で紹介しています。
この動画は、Luwu Dynamics が公開している XGO-Duck の3Dモデル・部品表・ビルドガイドをもとに作成しました。3Dモデルのブロック分けとサーボ ID の位置は、モデルの関節定義に基づく目安です。