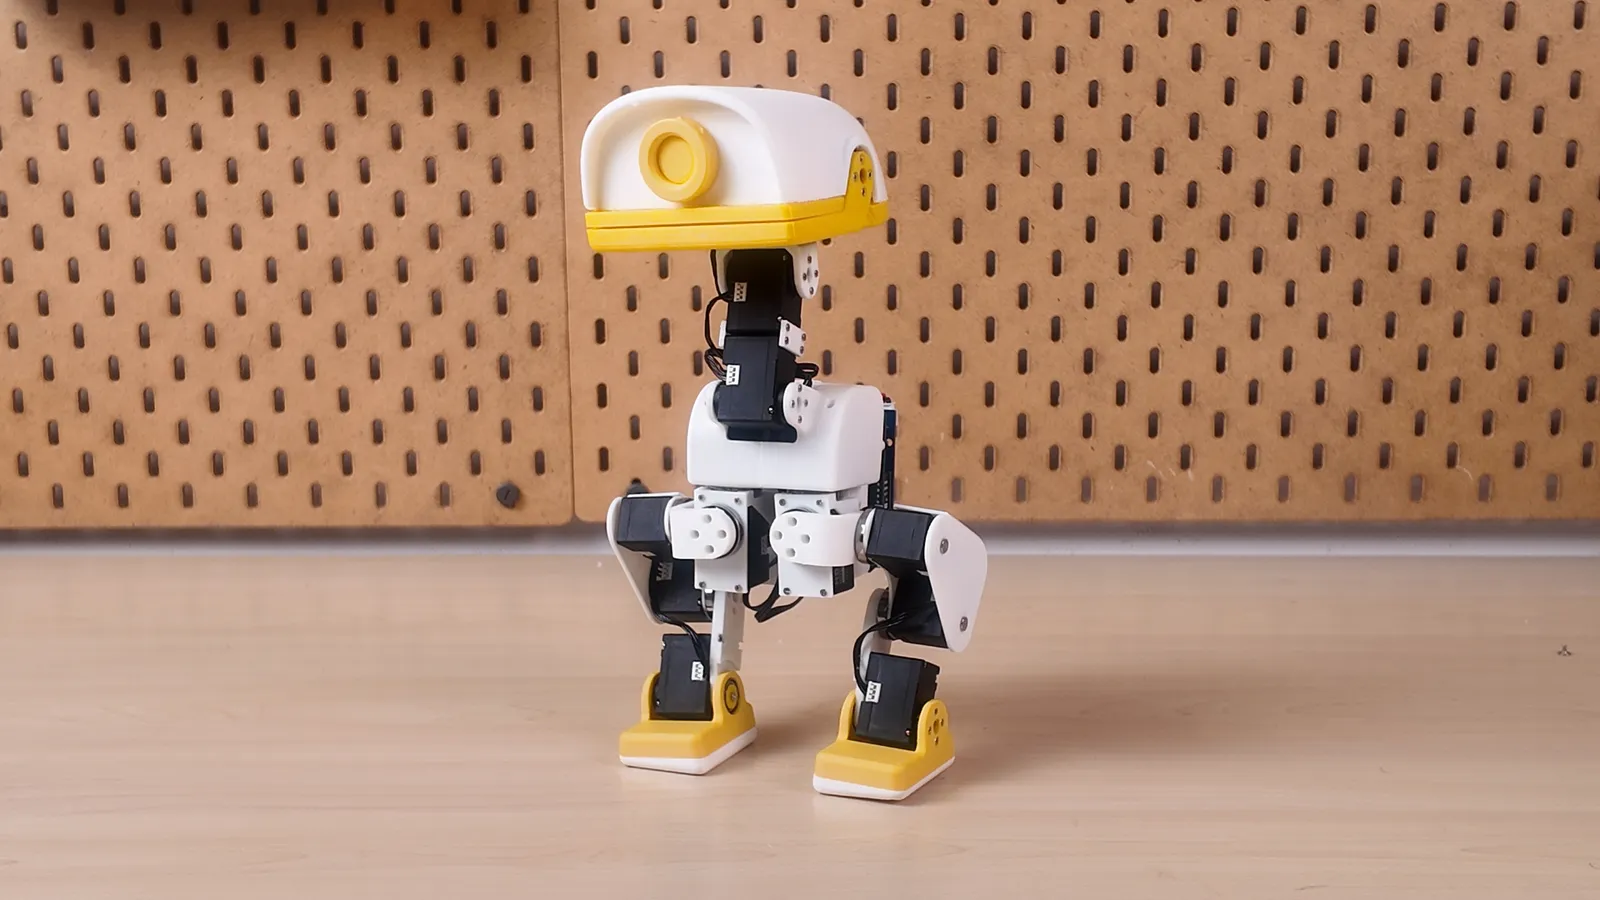
XGO-Duck は、Pollen Robotics の Microduck をもとに Luwu Dynamics が開発したアヒル型の二足歩行ロボットです。3Dプリントで作る機体に、Feetech 1910 シリアルサーボ15個、Arduino UNO Q、IMU を載せた専用の拡張ボードを組み合わせます。
開成でもこの XGO-Duck を実際に組み立て(組み立て記録)、操作用の iPhone アプリを開発しています。この記事では、まずロボットの全体像を紹介します。
3Dモデルで見る
組み立て後の XGO-Duck を3Dで表示しています。ドラッグで回転、スクロールやピンチで拡大できます。「内部の電子部品を表示」を選ぶと、頭の中のカメラや胴体のスピーカーの位置がわかります。
3Dモデルを読み込み中…
構成
| 部分 | 使う部品 | 役割 |
|---|---|---|
| コントローラー | Arduino UNO Q | Linux 側で動作ポリシーの推論とブラウザ画面、STM32 側でサーボとセンサーの通信 |
| アクチュエーター | Feetech 1910 シリアルサーボ ×15 | 脚の関節10、首と頭の関節4、口1 |
| 拡張ボード | Luwu UNO Q 拡張ボード | 電源の分配、サーボの接続、IMU |
| 姿勢センサー | QMI8658A 6軸 IMU | 加速度と角速度のフィードバック |
| 機体 | 3Dプリント部品(STL) | 胴体、脚、首、頭 |
| やわらかい部品 | TPU で印刷する部品 | 足の裏と口 |
歩行のポリシーが動かすのは14関節で、口のサーボは別に制御します。
写真で見る
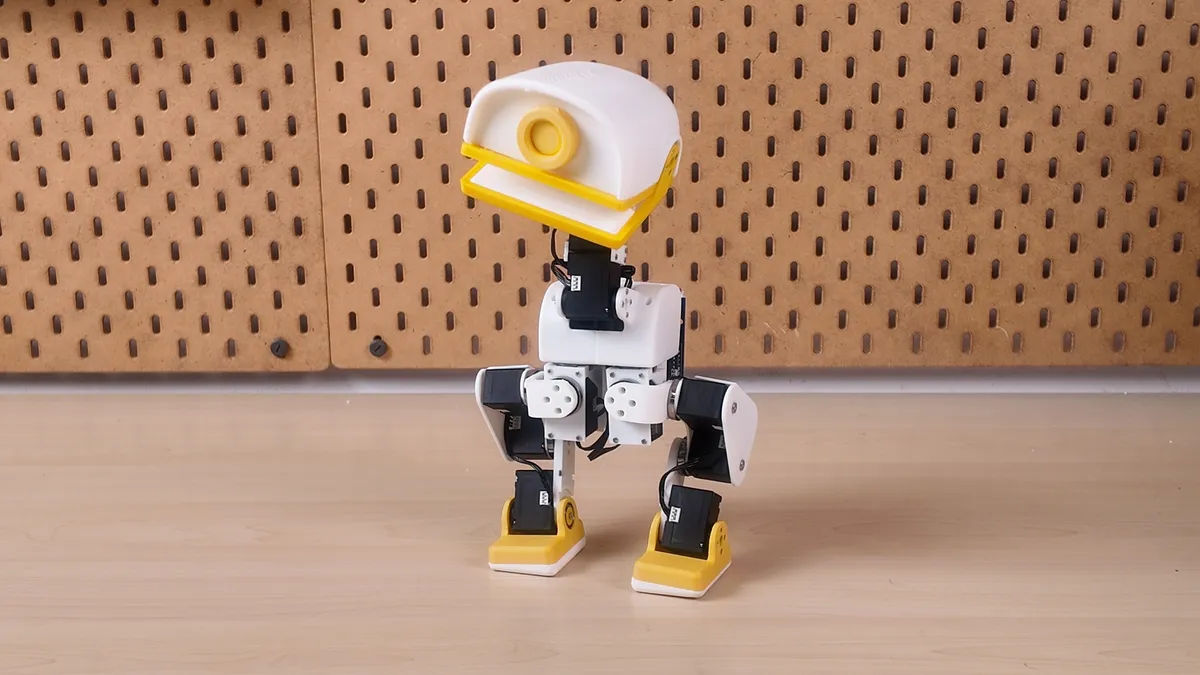
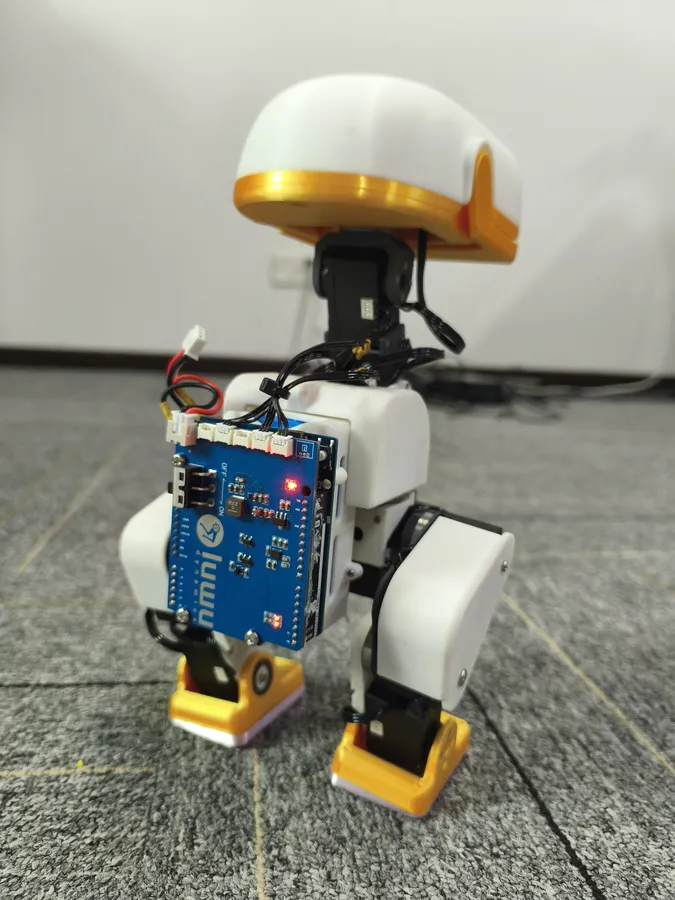
写真は開発中のプロトタイプです。組み立てるときは、お使いのリビジョンに合った組立図と基板データに従ってください。
拡張ボードのテスト
拡張ボード V1.1 の実物写真と、基板のテスト動画です。動画の基板は製造データと異なる部分があります。製作には最新の製造データを使ってください。
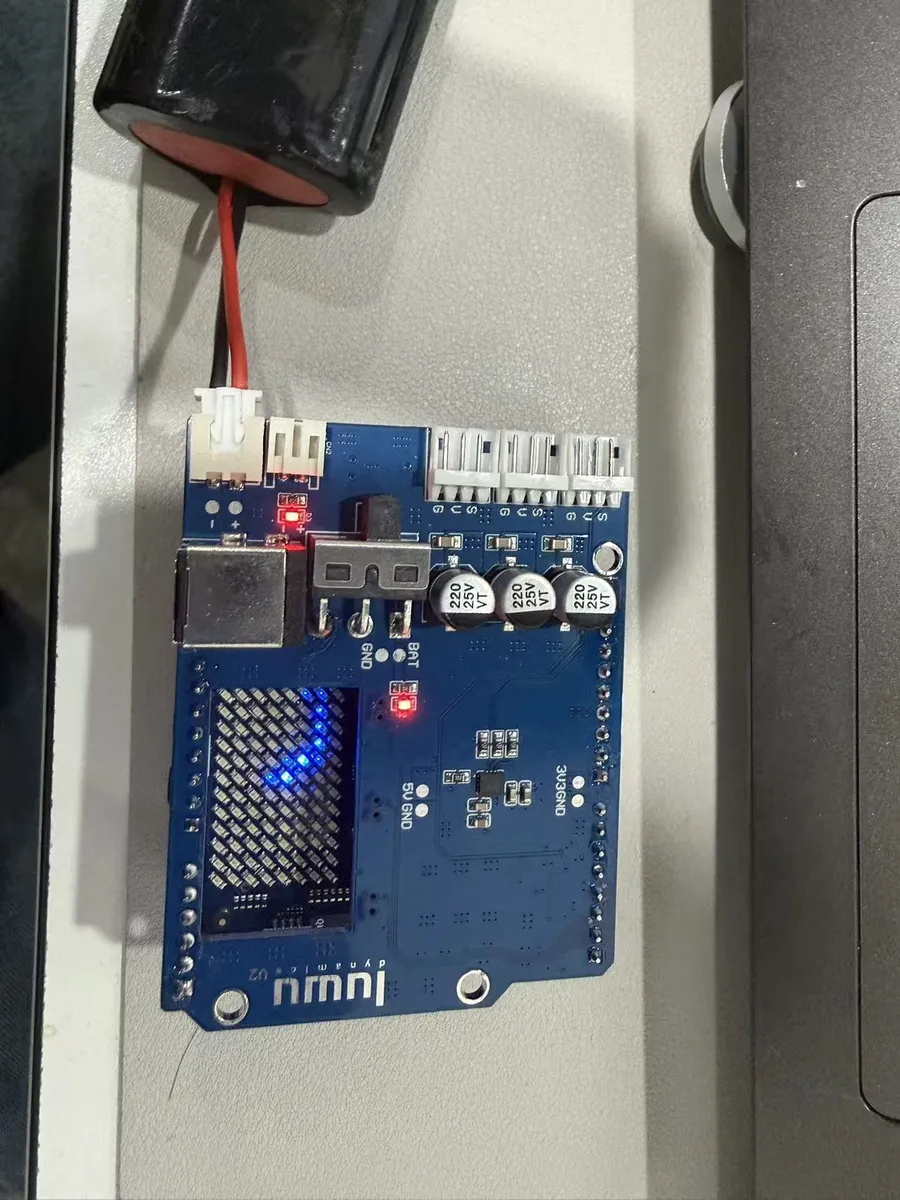
サーボのテストや調整では、できるだけサーボをストール(動きを止められた状態)にしないでください。
組み立ての流れ
- 部品をそろえる:部品表と照らし合わせ、すべての印刷部品とサーボの型番を確認します。電源を入れる前に、バッテリーと電源の仕様も確認します。
- 基板とサーボを準備する:UNO Q にランタイムを入れてから、サーボを1つずつ接続して ID(10〜14、20〜24、30〜34)を設定し、中心位置(2047)に合わせます。ID が重複すると、同じ書き込みが複数のサーボに届いてしまいます。
- 組立図に沿って組み立てる:25ページの組立図の写真が、向きと配線の基準です。関節が閉じる前にケーブルをつなぎ、左右で取り付けが違う部分は写真と見比べます。
- 動かす前に点検する:15個の ID がすべて応答すること、ケーブルが関節に挟まらないこと、IMU が動いていることを確認し、ロボットを支えた状態にします。
- キャリブレーションして段階的に試す:キャリブレーションの後、基本姿勢、平らな場所での低速歩行の順に試します。トルクをオフにすると倒れるので、必ず支えてください。
クレジット
XGO-Duck は Luwu Dynamics の開発で、Pollen Robotics の Microduck と microduck_rl をもとにしています。設計データと資料は xgoduck_hardware で公開されています。開成は Pollen Robotics とは関係ありません。