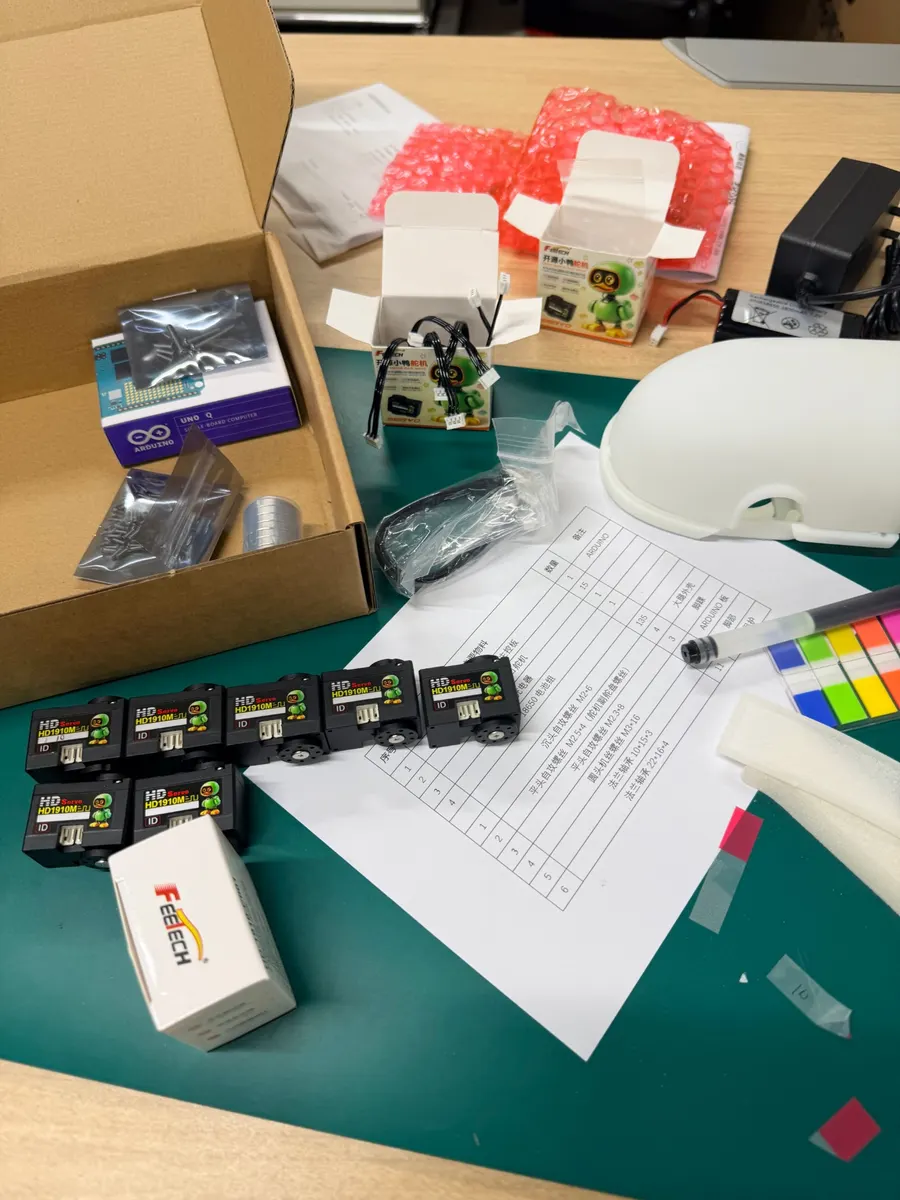
XGO-Duck の関節には、Feetech のシリアルサーボ HD-1910 を15個使います。シリアルサーボは1本の信号線に複数をつなぎ、ID で区別して動かします。組み立ての前に、すべてのサーボに正しい ID を設定しておく必要があります。
HD-1910 の仕様
| 項目 | 内容 |
|---|---|
| 型番 | HD-1910-C001(HD1910M) |
| 外形 | 34 × 20 × 23 mm |
| 質量 | 21 ± 2 g |
| 動作電圧 | 4〜8.4 V |
| コネクター | AMP2.0-3P |
ID の割り当て
| ID | 関節 |
|---|---|
| 10〜14 | 左脚 |
| 20〜24 | 右脚 |
| 30〜33 | 首と頭 |
| 34 | 口 |
ID の設定手順
UNO Q にランタイム(xgoduck_runtime_arduino)を入れ、ブラウザで「サーボ設定」画面を開きます。ID を変えるときは、サーボを1つだけつないでください。ID が重複すると、同じ書き込みが複数のサーボに届いてしまいます。
- 「すべての ID をスキャン」を押し、見つかったサーボを選びます。
- 「ID の変更先」に新しい番号を入力し、「ID を変更」を押します。もう一度スキャンして、新しい ID を選びます。
- 必要に応じて KP・KD を入力し、「KpKd 書込」でゲインを書き込みます(入力欄の初期値は 5 と 10)。
- 脱力した関節を手で機械的な中心に合わせ、「中心をリセット」を押します。
- サーボ本体に ID のラベルを貼り、次のサーボに進みます。
「全サーボの電圧・過電流保護」では、保護の有効・無効と保護電流(入力欄の初期値1.5 A)を、つながっている全サーボにまとめて設定できます。
キャリブレーション
組み立てが終わったら、「キャリブレーション」画面で各関節のゼロ姿勢を合わせます。
- 画面を開くと、すべてのサーボが脱力します。
- 関節を1つずつ手で動かし、ゼロ姿勢の画像と同じ形にして「中心に設定して保持」を押します。
- すべての関節で繰り返し、最後に「すべて脱力」または終了します。
注意点
- テストや調整のときは、サーボをストール(動きを止められた状態)にしないでください。
- キャリブレーションや初めての動作は、ロボットを支えた状態で行います。トルクオフにすると機体が崩れます。
- キャリブレーションの結果(
data/zero_pos.json)はバックアップしておきます。 - 異常な動き、引っかかり、発熱があれば、すぐに止めて原因を確認してください。